ความไม่แน่นอนในการวัด
การวัดทุกครั้งมีข้อจำกัด ความไม่แน่นอนช่วยให้เราระบุขอบเขตของค่าที่วัดได้ และสื่อสารความละเอียดของผลการวัดอย่างเหมาะสม
การรายงานผลการวัดที่ดี ไม่ควรมีเพียงค่าตัวเลข แต่ควรบอกด้วยว่าค่านั้นมีความไม่แน่นอนเท่าไหร่
ทำไมการวัดจึงมีความไม่แน่นอน?
ความไม่แน่นอนไม่ได้หมายถึงผู้วัดทำงานผิดพลาด แต่เป็นข้อจำกัดที่เกิดขึ้นตามธรรมชาติของกระบวนการวัด
เมื่อเราวัดปริมาณทางฟิสิกส์ เช่น ความยาว มวล เวลา หรือความต้านทาน ค่าที่ได้ไม่สามารถถือว่าเป็นค่าที่แน่นอนสมบูรณ์ เนื่องจากเครื่องมือ วิธีการวัด และสภาพแวดล้อมล้วนมีข้อจำกัด
แม้จะใช้เครื่องมืออย่างถูกต้องและอ่านค่าอย่างระมัดระวัง ผลการวัดก็ยังมีขอบเขตของความไม่แน่นอนอยู่ การรายงานความไม่แน่นอนจึงเป็นส่วนหนึ่งของการสื่อสารผลการทดลอง
Reading Error
ข้อจำกัดจากการอ่านค่าจากสเกล โดยเฉพาะเครื่องมือแบบ Analog
Systematic Error
ความคลาดเคลื่อนที่เกิดอย่างเป็นระบบ เช่น Zero offset หรือการปรับเทียบเครื่องมือ
Random Error
ความแปรปรวนที่เกิดขึ้นเมื่อวัดซ้ำหลายครั้ง แม้ใช้วิธีการเดิม
Reporting
ผลการวัดควรรายงานให้สอดคล้องกับ ความละเอียดและความไม่แน่นอนของการวัด
การอ่านค่าจากสเกล
เครื่องมือแบบ Analog มีข้อจำกัดจากความละเอียดของสเกล และวิธีการอ่านค่า
เมื่ออ่านค่าจากเครื่องมือแบบ Analog เราต้องประมาณค่าระหว่างขีดสเกลที่มองเห็น
ตัวอย่างการอ่านค่าจากไม้บรรทัด
สมมติว่าอ่านความยาวได้
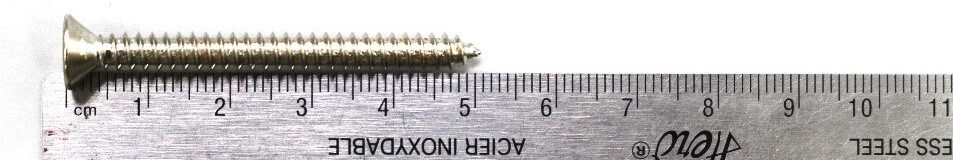
หากกำหนดความไม่แน่นอนของการอ่านค่าไว้ต่างกัน จะได้ช่วงค่าที่เป็นไปได้ดังนี้
การกำหนดค่าความไม่แน่นอนไม่ควรพิจารณาเฉพาะ จำนวนหลักที่สามารถอ่านจากสเกลได้เท่านั้น แต่ควรพิจารณาวิธีการอ่าน ตำแหน่งของวัตถุ และข้อจำกัดของเครื่องมือร่วมด้วย
ในทางกลับกัน หากกำหนดความไม่แน่นอนเล็กเกินไป อาจทำให้ผลการวัดดูมีความแม่นยำเกินกว่าที่ เครื่องมือและวิธีการวัดสามารถรองรับได้
ตัวอย่างการอ่านค่าจากเครื่องชั่ง
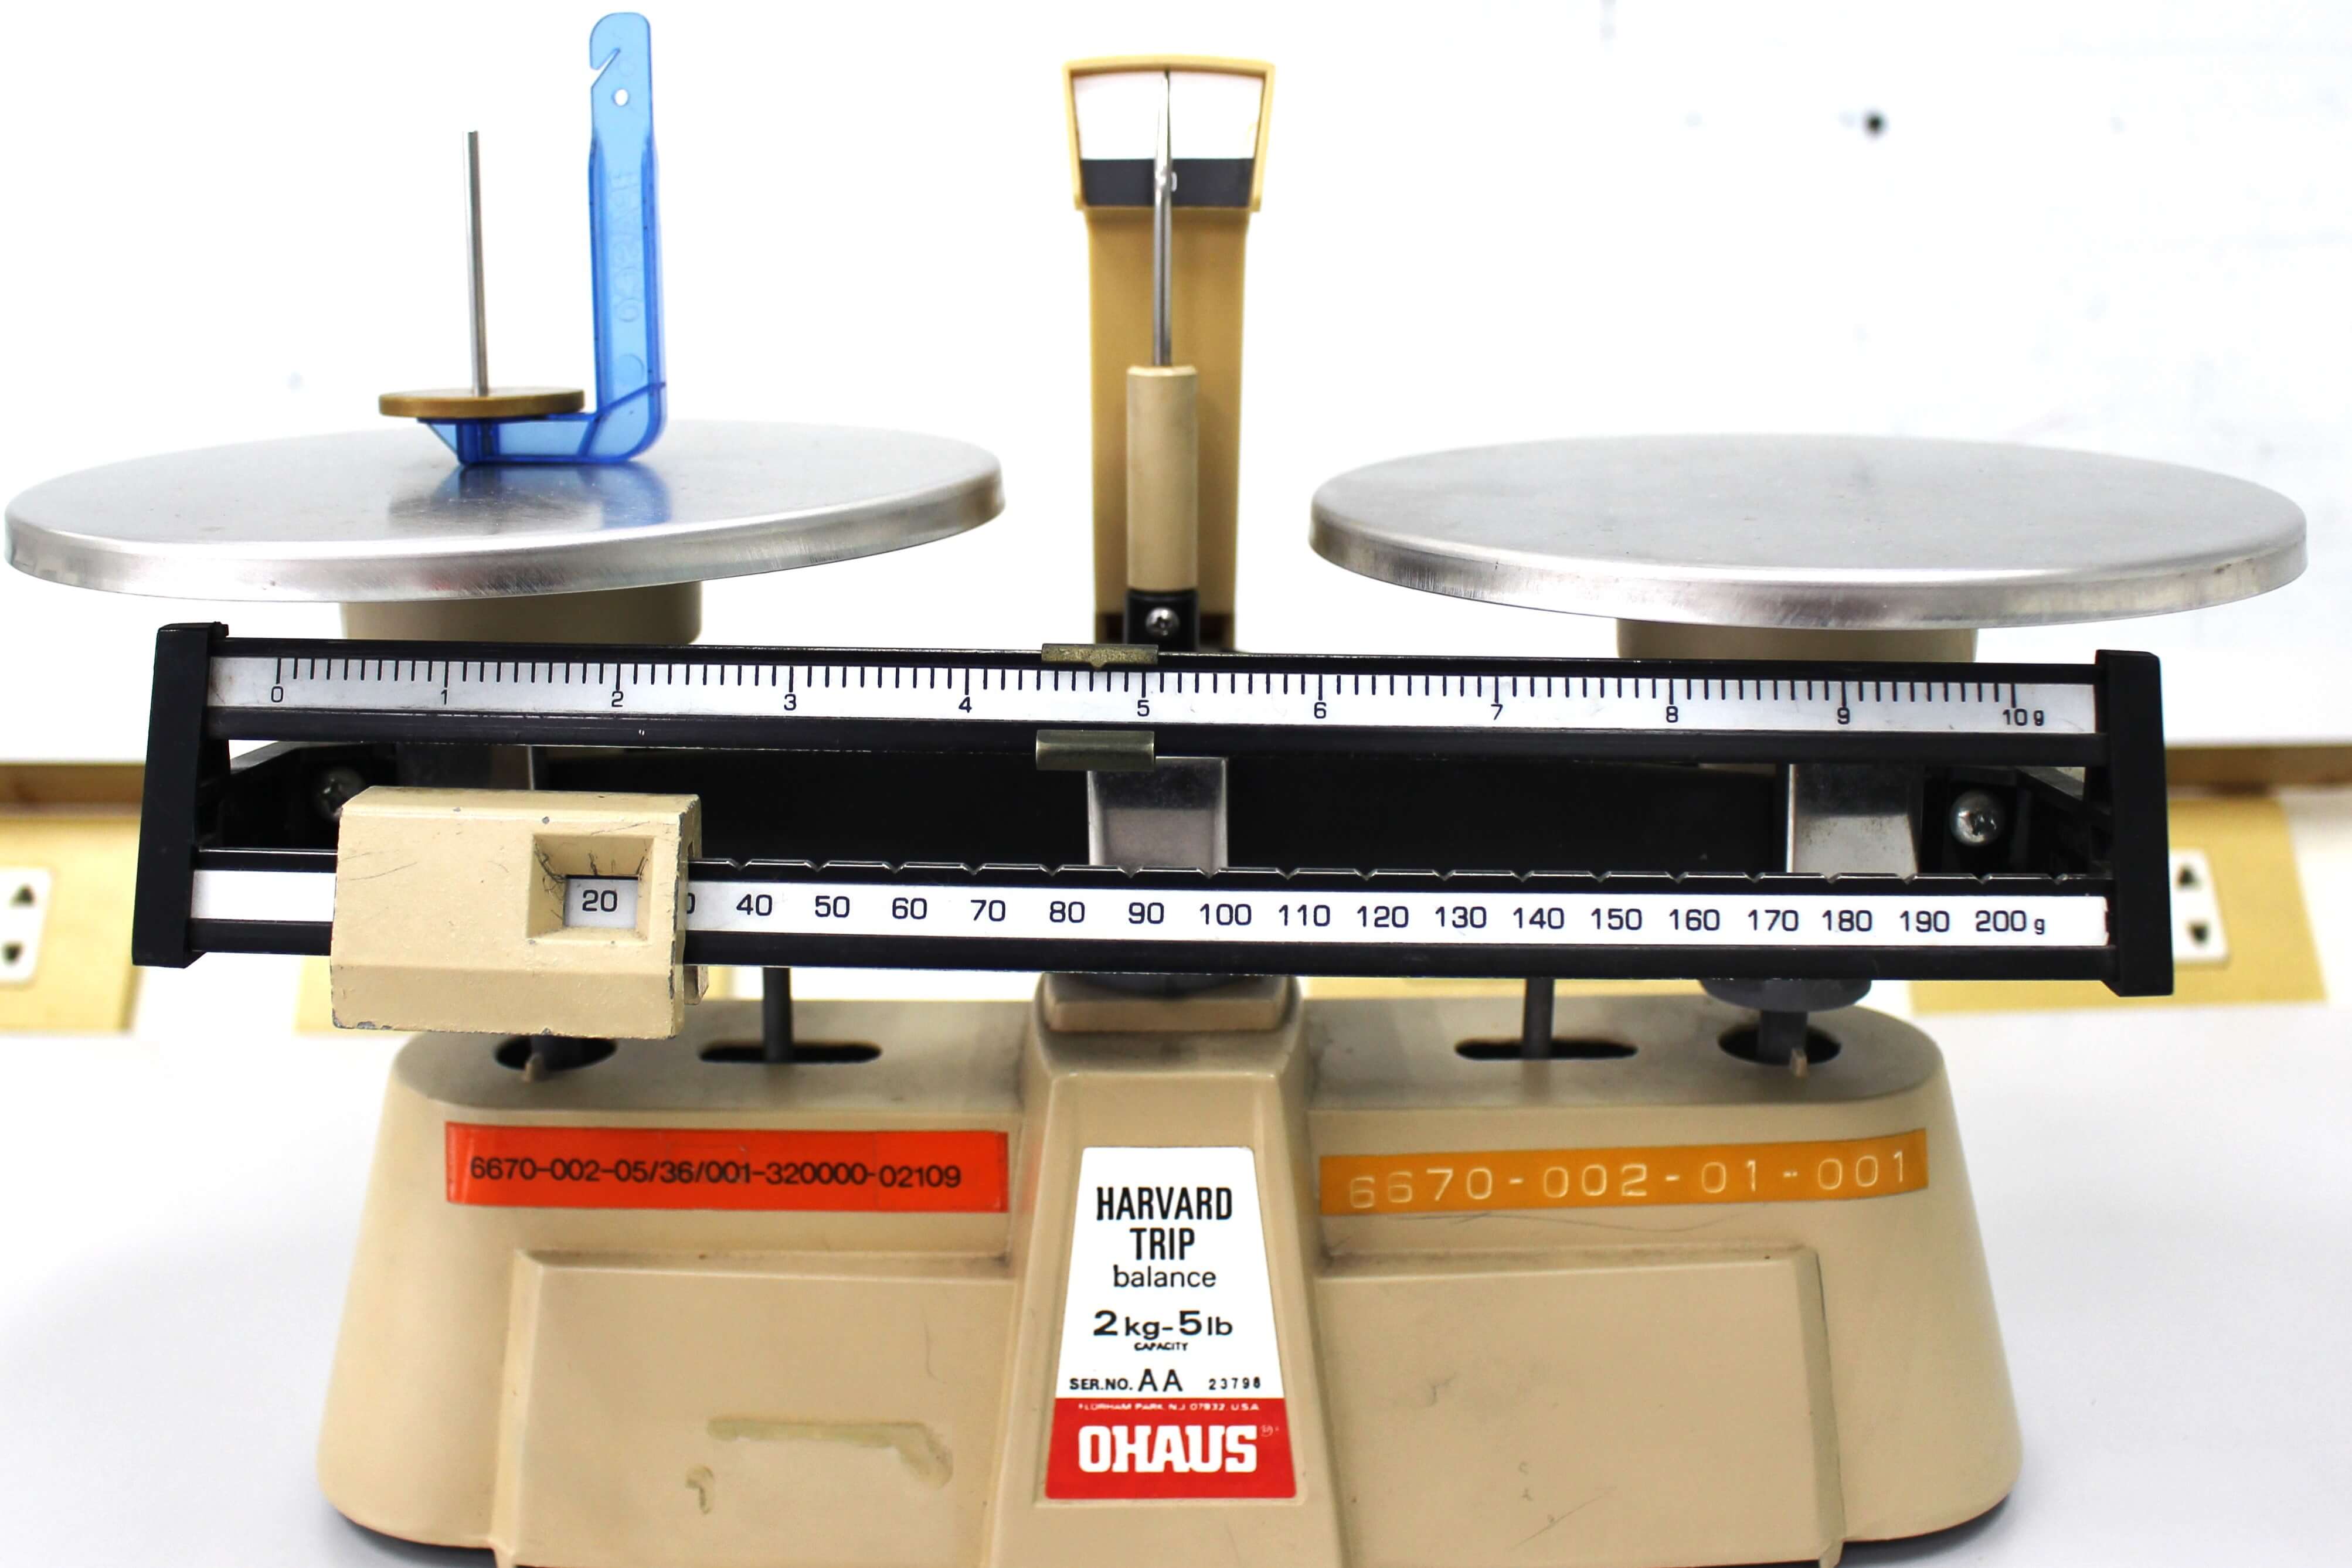
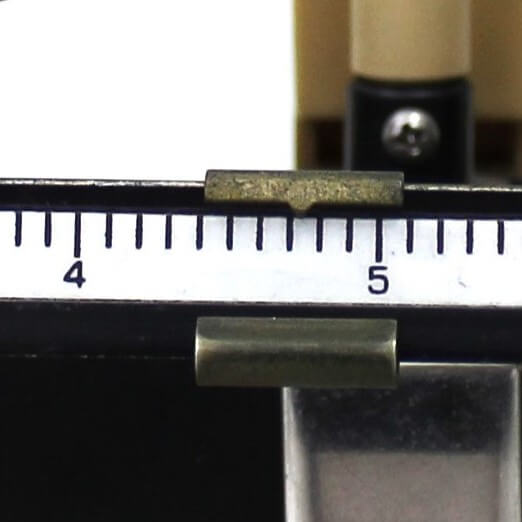
สมมติว่าอ่านค่ามวลจากเครื่องชั่งได้
หมายความว่าค่าที่วัดได้อยู่ในช่วงประมาณ
ค่าความไม่แน่นอน ±0.02 g ใช้บอกช่วงของค่าจากการวัดอาจอยู่ได้ ดังนั้น \[ m = 24.73 \pm 0.02\ \mathrm{g} \] หมายถึงค่าที่วัดได้อยู่ในช่วงประมาณ 24.71 g ถึง 24.75 g ไม่ได้หมายความว่า 24.73 g เป็นค่าที่แน่นอนที่สุด แต่เป็นการบอกว่า การวัดครั้งนี้มีความละเอียดและความแน่นอนอยู่ในขอบเขตประมาณนี้
เมื่อปลายวัตถุไม่ได้อยู่ติดกับสเกล
ในบางกรณีวัตถุที่ต้องการวัดไม่ได้อยู่ในตำแหน่ง ที่สามารถอ่านค่าจากสเกลได้โดยตรง
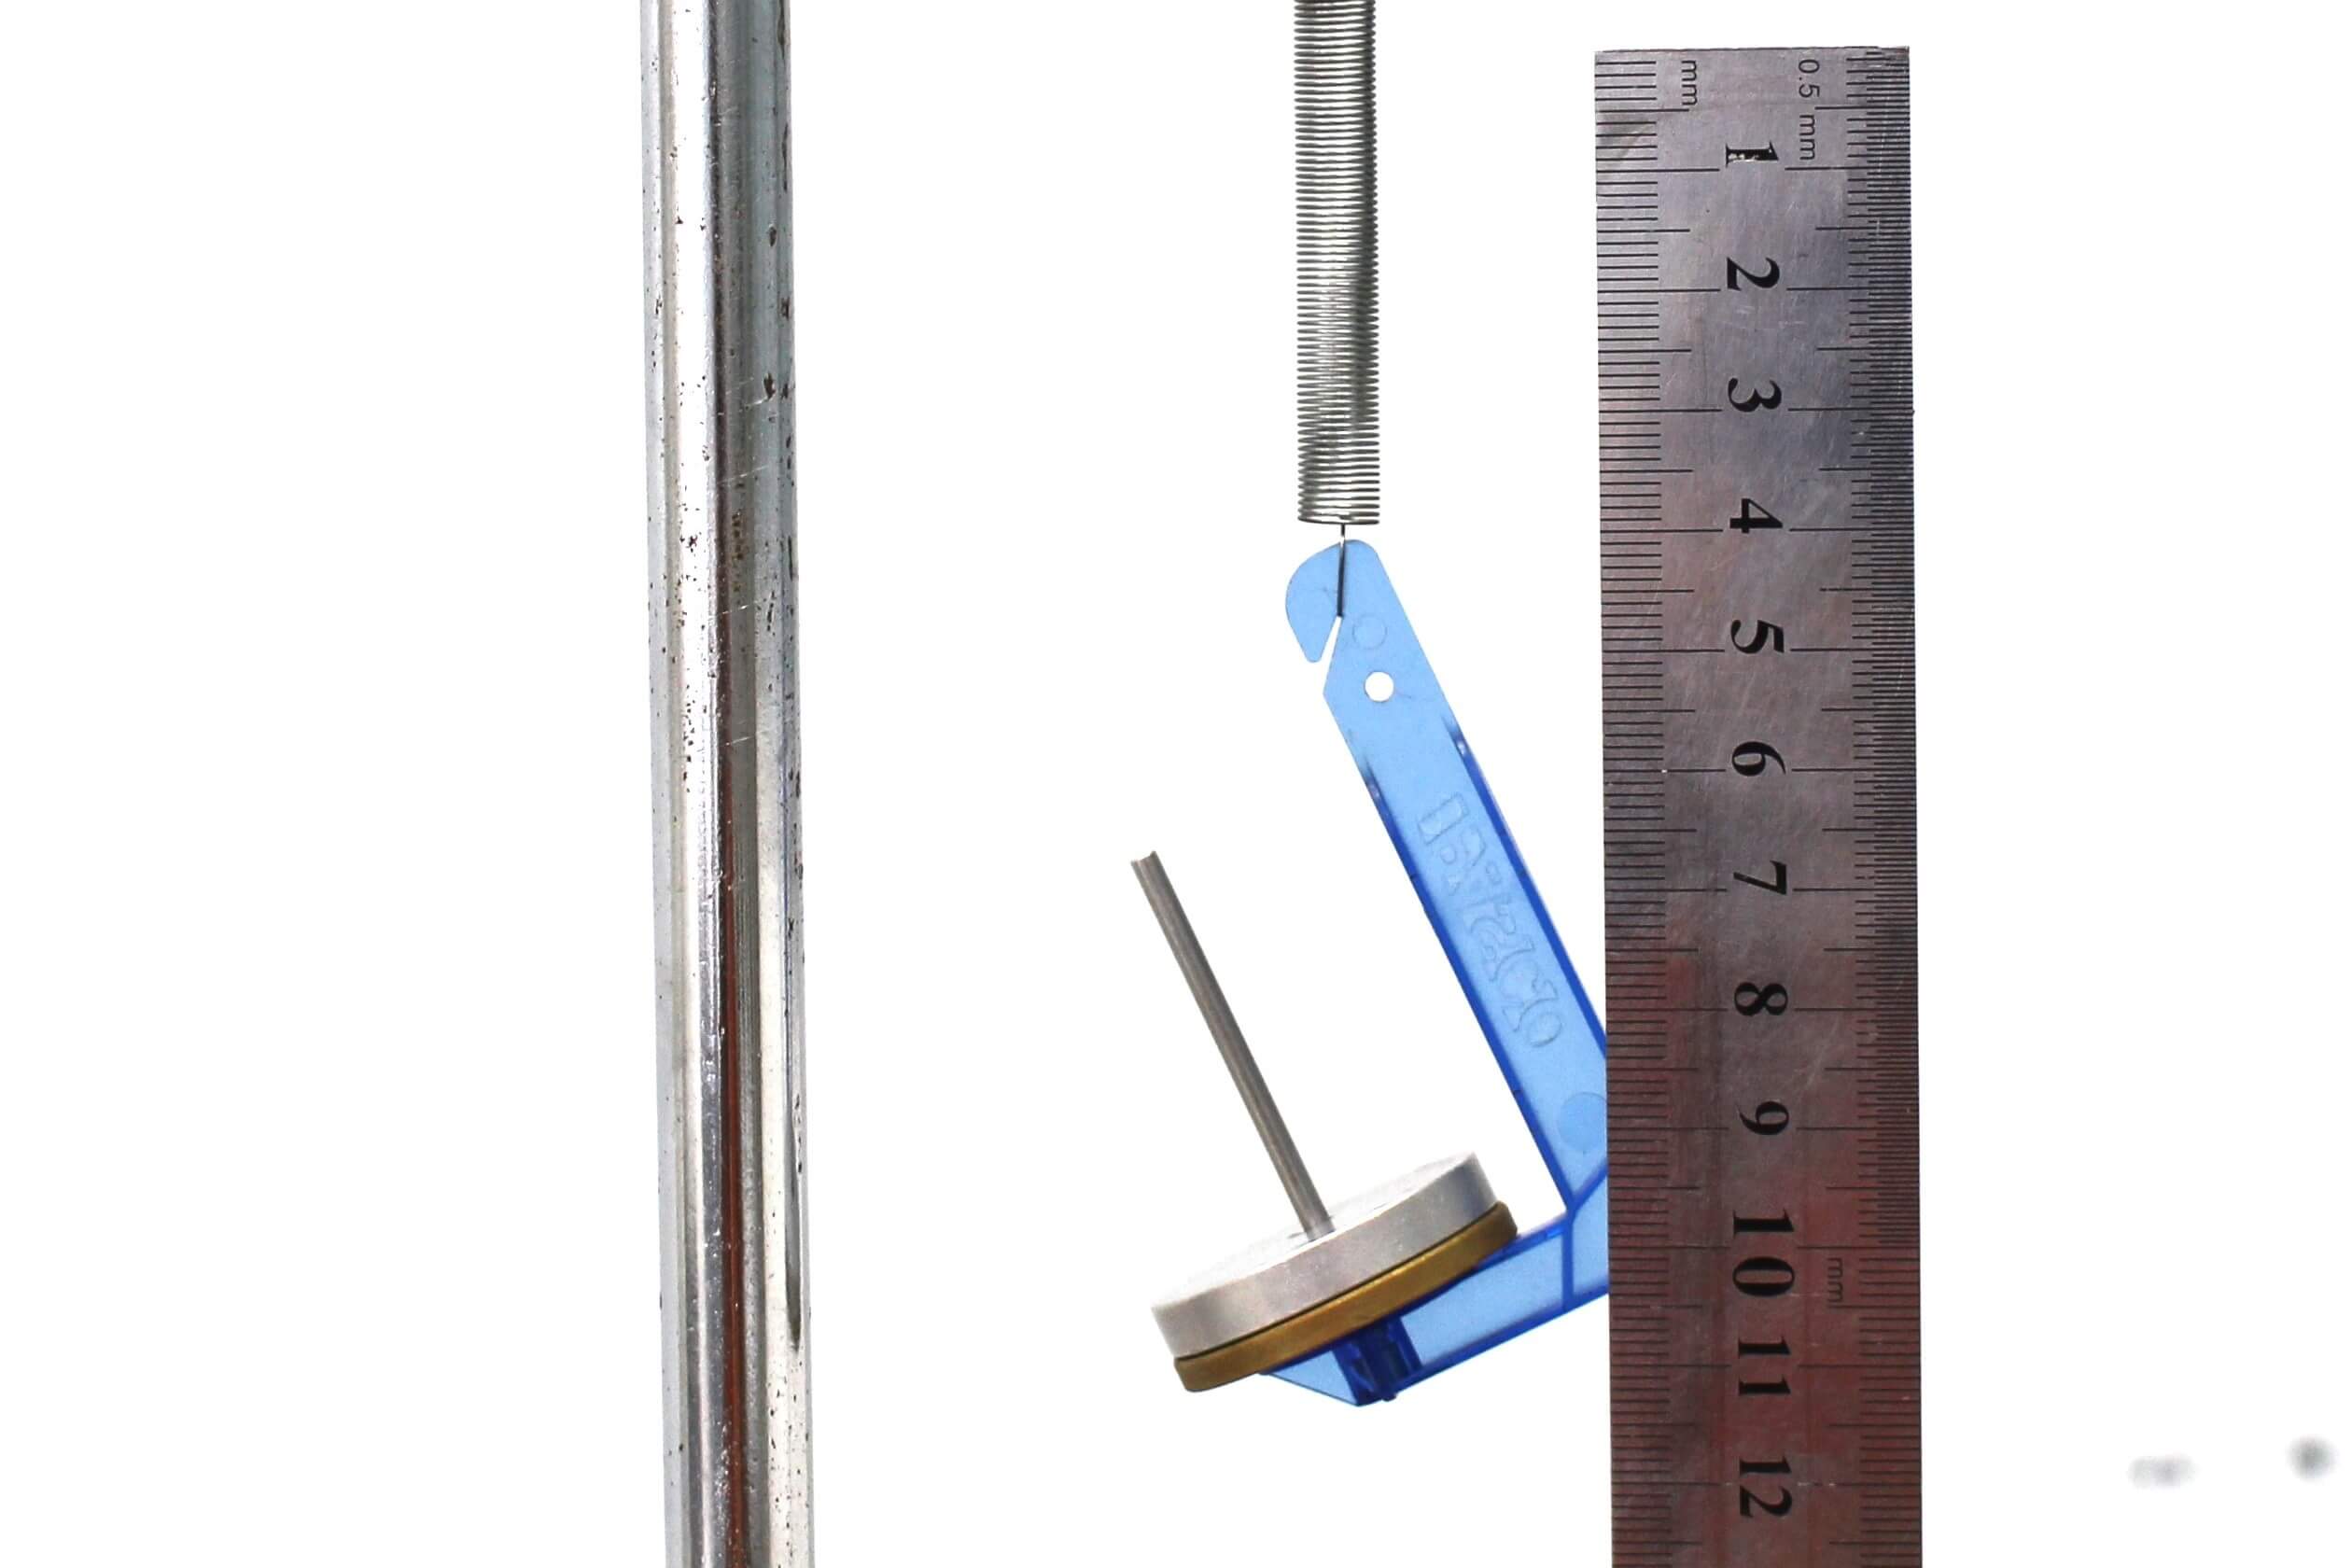
ตัวอย่างเช่น หากอ่านความยาวได้
ช่วงค่าที่เป็นไปได้คือ
ความไม่แน่นอนไม่ได้ขึ้นอยู่กับความละเอียดของสเกลเพียงอย่างเดียว แต่ยังขึ้นอยู่กับวิธีการจัดวางและวิธีการอ่านค่าด้วย
เครื่องมือแบบ Digital
ตัวเลขที่แสดงบนหน้าจอไม่ได้หมายความว่าค่านั้นถูกต้องสมบูรณ์
เครื่องมือแบบ Digital แสดงค่าเป็นตัวเลขโดยตรง จึงไม่มีปัญหาการประมาณตำแหน่งเข็มหรือเส้นสเกล แบบเครื่องมือ Analog แต่ความถูกต้องของการวัดยังขึ้นอยู่กับ specification ของเครื่องมือ
โดยเฉพาะช่วงการวัด (range) และข้อกำหนดด้าน accuracy ซึ่งอาจแตกต่างกันในแต่ละช่วง
ตัวอย่างการคำนวณจาก Specification
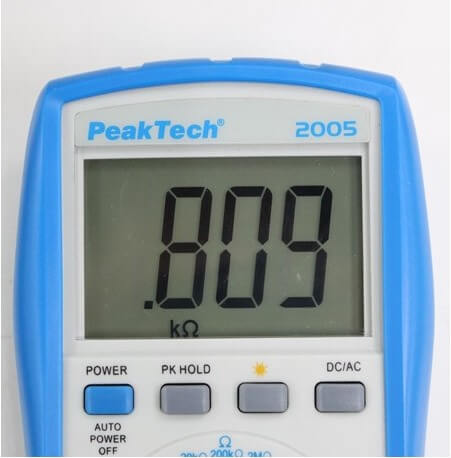
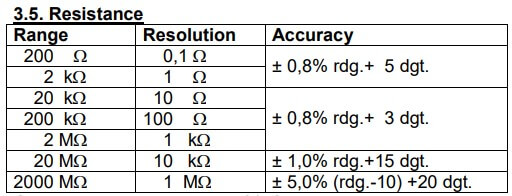
จากภาพสามารถอ่านค่าความต้านทานได้
หรือ
เนื่องจากช่วงการวัดคือ \(2\ \mathrm{k\Omega}\) และ specification ของเครื่องมือระบุความแม่นยำเป็น
โดย rdg หมายถึงค่าที่อ่านได้ (reading) และ dgt หมายถึง ค่าของหลักสุดท้ายที่เครื่องสามารถแสดงผลได้ (digit)
1. ส่วนของ Reading
2. ส่วนของ Digit
หากค่าที่แสดงมีความละเอียดถึง \(1\ \mathrm{\Omega}\) ดังนั้น
3. รวมความไม่แน่นอน
ดังนั้นความไม่แน่นอนของการวัดมีค่าประมาณ \(11\ \Omega\) หรือ \(0.011\ \mathrm{k\Omega}\) เมื่อปัดตามความละเอียดที่เหมาะสม
จากการคำนวณได้
\[ R = 809 \pm 11\ \mathrm{\Omega} \]หรือ
\[ R = 0.809 \pm 0.011\ \mathrm{k\Omega} \]เมื่อรายงานผล ไม่จำเป็นต้องเก็บหลักที่ละเอียดเกินกว่าความไม่แน่นอน จึงปัดค่าให้สอดคล้องกันเป็น
\[ \boxed{ R = 0.81 \pm 0.01\ \mathrm{k\Omega} } \]ซึ่งเขียนในหน่วยโอห์มได้เทียบเท่ากับ
\[ \boxed{ R = (8.1 \pm 0.1)\times10^2\ \mathrm{\Omega} } \]ค่าที่รายงานควรมีจำนวนหลักที่สอดคล้องกับความไม่แน่นอน ไม่ควรแสดงตัวเลขละเอียดเกินกว่าที่การวัดรองรับ และการกำหนดความไม่แน่นอนของเครื่องมือ Digital ควรอ้างอิง specification ของผู้ผลิต ไม่ใช่ดูเฉพาะจำนวนหลักที่เครื่องมือแสดงผล
ความคลาดเคลื่อนเชิงระบบ
Systematic Error ไม่ได้ลดลงเพียงเพราะวัดซ้ำหลายครั้ง
ความคลาดเคลื่อนเชิงระบบเกิดจากสาเหตุที่ทำให้ผลการวัด เบี่ยงเบนไปในทิศทางเดิมอย่างต่อเนื่อง เช่น ค่า Zero offset ของเครื่องมือ การปรับเทียบที่ไม่ถูกต้อง หรือการติดตั้งอุปกรณ์ไม่เหมาะสม
จุดสำคัญคือ ความคลาดเคลื่อนประเภทนี้ ไม่ได้ลดลงเพียงเพราะวัดซ้ำหลายครั้ง
หากเครื่องมือมีค่า Offset อยู่ค่าหนึ่ง การวัดซ้ำอาจทำให้ค่าที่ได้สม่ำเสมอมากขึ้น แต่ยังคงมีการเบี่ยงเบนจากค่าที่ควรเป็นอยู่
ตรวจสอบ Zero
ตรวจสอบค่าศูนย์ของเครื่องมือก่อนเริ่มการวัด
Calibration
ปรับเทียบเครื่องมือกับมาตรฐานที่เหมาะสม
ตรวจสอบ Setup
ตรวจสอบการติดตั้งและวิธีการทดลอง เพื่อหาสาเหตุของการเบี่ยงเบน
ความคลาดเคลื่อนแบบสุ่ม
การวัดซ้ำช่วยให้เราเห็นการกระจายของค่าที่วัดได้
เมื่อทำการวัดซ้ำหลายครั้ง แม้ใช้เครื่องมือและวิธีการเดิม ค่าที่วัดได้อาจแตกต่างกันเล็กน้อย เนื่องจากความแปรปรวนที่ไม่สามารถควบคุมได้ทั้งหมด
การวัดซ้ำจึงไม่ได้ให้เพียงค่าเฉลี่ยเท่านั้น แต่ยังช่วยให้เราประเมินการกระจายของข้อมูล และอธิบายความไม่แน่นอนของค่าที่รายงานได้
การวัดซ้ำ
สมมติวัดเวลา 5 ครั้ง ได้ค่าดังนี้
ค่าเฉลี่ย
ค่าเฉลี่ยใช้เป็นค่ากลางของชุดข้อมูล
Mean Deviation
Mean Deviation (MD) เป็นวิธีง่าย ๆ ในการอธิบายว่า ข้อมูลแต่ละค่ากระจายออกจากค่าเฉลี่ยมากน้อยเพียงใด โดยพิจารณาค่าสัมบูรณ์ของความแตกต่างระหว่างข้อมูล แต่ละค่ากับค่าเฉลี่ย
Absolute Deviation
หาค่าความแตกต่างระหว่างข้อมูลแต่ละค่ากับค่าเฉลี่ย
Mean Deviation
นำค่า Absolute Deviation ทั้งหมดมาหาค่าเฉลี่ย
Standard Deviation
SD ใช้อธิบายการกระจายของข้อมูลแต่ละค่ารอบค่าเฉลี่ย
Standard Error of the Mean
SEM ใช้แสดงความไม่แน่นอนของค่าเฉลี่ยจากการวัดซ้ำ
รายงานผล
เมื่อใช้ SEM เป็นค่าความไม่แน่นอนของค่าเฉลี่ย สามารถรายงานผลได้เป็น
เมื่อรายงานผล ไม่จำเป็นต้องเก็บหลักที่ละเอียดเกินกว่าความไม่แน่นอน จึงปัดค่าให้สอดคล้องกันเป็น
\[ \boxed{ t = 11.0 \pm 0.2\ \mathrm{s} } \]การวัดซ้ำมีขีดจำกัด
การวัดซ้ำช่วยลดความไม่แน่นอนทางสถิติของค่าเฉลี่ย เพราะ
เมื่อจำนวนครั้งของการวัด \(n\) เพิ่มขึ้น ค่า SEM จะลดลง หากการกระจายของข้อมูลยังใกล้เคียงเดิม
ลองพิจารณาตัวอย่างการวัดเวลา โดยสมมติว่าเครื่องมือมีข้อจำกัดจากการอ่านค่าอยู่ที่ \(\pm 0.01\ \mathrm{s}\)
ตัวเลขเหล่านี้ใช้เพื่อแสดงแนวคิดว่า เมื่อวัดซ้ำมากขึ้น ความไม่แน่นอนทางสถิติของค่าเฉลี่ย สามารถลดลงได้เรื่อย ๆ
แต่ความไม่แน่นอนจากการอ่านค่า \(\pm 0.01\ \mathrm{s}\) ไม่ได้ลดลงตามจำนวนครั้งที่วัด
เมื่อวัด 20 ครั้ง ค่า SEM เหลือเพียง \(0.007\ \mathrm{s}\) ซึ่งเล็กกว่าความไม่แน่นอนจากการอ่านค่า \(0.01\ \mathrm{s}\)
นั่นหมายความว่า ณ จุดนี้ ความไม่แน่นอนจากการอ่านค่าได้กลายเป็นข้อจำกัดที่สำคัญกว่า การเพิ่มจำนวนครั้งของการวัดจึงไม่สามารถลดข้อจำกัดจากการอ่านค่าได้
การวัดซ้ำช่วยลดความไม่แน่นอนทางสถิติของค่าเฉลี่ย จากความแปรปรวนแบบสุ่ม แต่ไม่สามารถลดข้อจำกัดจากการอ่านค่า หรือความคลาดเคลื่อนเชิงระบบได้
สรุปผลหลังจากการวัดซ้ำ
จากตัวอย่าง เมื่อวัดซ้ำ 20 ครั้ง ความไม่แน่นอนทางสถิติของค่าเฉลี่ยลดลงเหลือ \(0.007\ \mathrm{s}\) ซึ่งเล็กกว่าความไม่แน่นอนจากการอ่านค่า \(0.01\ \mathrm{s}\)
ดังนั้น หากต้องการสรุปผลการวัด ไม่ควรใช้ค่า SEM เพียงอย่างเดียวเป็นความไม่แน่นอนทั้งหมด เพราะข้อจำกัดจากการอ่านค่ายังคงอยู่
ในกรณีนี้จึงสามารถสรุปผลการวัดได้เป็น
เมื่อ SEM ลดลงจนเล็กกว่าความไม่แน่นอนจากการอ่านค่า ความไม่แน่นอนจากการอ่านค่าจะกลายเป็นข้อจำกัดที่สำคัญกว่า ดังนั้นการวัดซ้ำเพิ่มเติมไม่สามารถลดข้อจำกัดนี้ได้
MD
ใช้อธิบายว่าค่าที่วัดได้โดยเฉลี่ย แตกต่างจากค่าเฉลี่ยมากน้อยเพียงใด เหมาะเมื่อเน้นการอธิบายการกระจาย ด้วยวิธีที่เข้าใจง่าย
SD
ใช้อธิบายการกระจายของข้อมูลแต่ละค่า รอบค่าเฉลี่ย ยิ่ง SD มาก ค่าที่วัดได้ยิ่งกระจายออกจากค่าเฉลี่ยมาก
SEM
ใช้เมื่อเราต้องการอธิบายความไม่แน่นอน ของค่าเฉลี่ยที่ได้จากการวัดซ้ำ โดย SEM จะลดลงเมื่อจำนวนการวัดเพิ่มขึ้น หากการกระจายของข้อมูลใกล้เคียงเดิม
MD or SEM?
เลือก MD เมื่อเน้นอธิบายการกระจายของข้อมูล ในรูปแบบที่เข้าใจง่าย ส่วน SEM เหมาะเมื่อเน้นความไม่แน่นอน ของค่าเฉลี่ยจากการวัดซ้ำ
SD บอกการกระจายของค่าที่วัดได้ ส่วน SEM บอกความไม่แน่นอนของค่าเฉลี่ย ดังนั้นควรเลือกใช้ให้สอดคล้องกับวัตถุประสงค์ ของการวิเคราะห์และการรายงานผล
สิ่งสำคัญที่ควรจำ
ความไม่แน่นอนเป็นส่วนหนึ่งของการสื่อสารผลการวัด
Measurement
การวัดทุกครั้งมีข้อจำกัด และค่าที่ได้ไม่ควรถูกมองว่าเป็นค่าที่แน่นอนสมบูรณ์
Reading Error
ความไม่แน่นอนจากการอ่านค่า ขึ้นอยู่กับทั้งสเกล วิธีการอ่าน และข้อจำกัดของเครื่องมือ
Systematic Error
ความคลาดเคลื่อนเชิงระบบ ไม่ลดลงเพียงเพราะวัดซ้ำหลายครั้ง
Repeated Measurements
การวัดซ้ำช่วยให้เห็นการกระจายของข้อมูล และช่วยประเมินความไม่แน่นอนทางสถิติของค่าเฉลี่ย
MD
ใช้แสดงระยะห่างจากค่าเฉลี่ยโดยเฉลี่ย และเป็นวิธีที่เข้าใจง่ายสำหรับอธิบาย การกระจายของข้อมูล
SD
ใช้อธิบายว่าข้อมูลแต่ละค่ากระจาย รอบค่าเฉลี่ยมากน้อยเพียงใด
SEM
SEM แสดงความไม่แน่นอนทางสถิติ ของค่าเฉลี่ยจากการวัดซ้ำ และลดลงเมื่อจำนวนการวัดเพิ่มขึ้น หากการกระจายของข้อมูลยังใกล้เคียงเดิม
Reporting
ผลการวัดควรรายงานจำนวนหลัก ให้สอดคล้องกับความไม่แน่นอน และไม่แสดงความละเอียดเกินกว่าที่การวัดรองรับ
การวัดที่ดีไม่ได้หมายถึงการได้ตัวเลขที่ละเอียดที่สุด แต่คือการรู้ว่าตัวเลขนั้นเชื่อถือได้ในระดับใด
MEASURE • UNDERSTAND • REPORT